کنترلها
هر کنترل پرواز v1، وضعیت مرجع فریمور و کنترلهایی را که در اولین پرواز مبتدی بهتر است خاموش بمانند بشناسید.
# صفحه کنترل پرواز v1
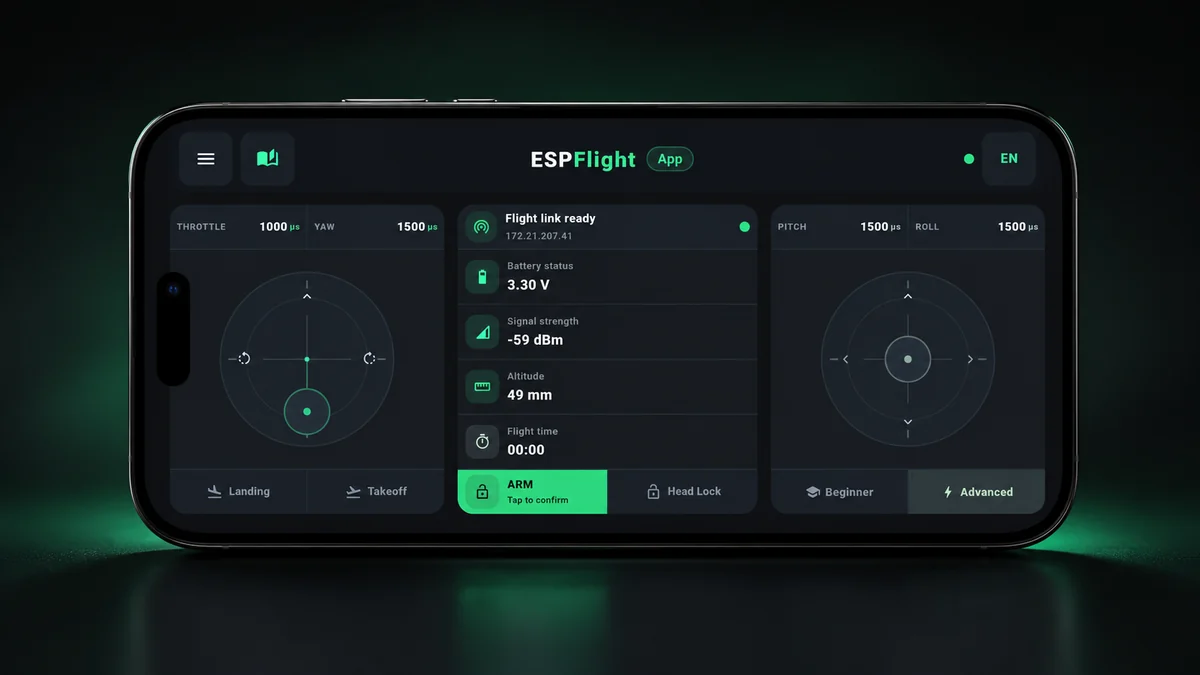
در رابط v1، Throttle/Yaw در سمت چپ، Pitch/Roll در سمت راست، وضعیت زنده پرواز/سیستم در مرکز و ARM، Head Lock، mode، Takeoff و Landing در بخش پایین صفحه قرار دارند.
# کنترلها و استفاده مبتدی
برای دیدن همه ستونها، جدول را افقی بکشید.
| کنترل / بخش UI | کارکرد | قاعده برای مبتدی |
|---|---|---|
| کنترل چپ — Throttle / Yaw | Throttle توان موتور را درخواست میکند؛ Yaw چرخش حول محور عمودی را فرمان میدهد. | پیش از ARM و هنگام آمادهسازی Bench Test، throttle روی حداقل باشد. |
| کنترل راست — Pitch / Roll | فرمان attitude جلو/عقب و چپ/راست. | پیش از پرواز عادی، جهت پاسخ واقعی Drone را تأیید کنید. |
| ARM / DISARM | درخواست تغییر صریح وضعیت فریمور. | وضعیت تأییدشده telemetry را مرجع بدانید. ARM به throttle پایین و pre-arm سالم نیاز دارد. |
| Beginner | پروفایل کنترل کاربر با رفتار ملایمتر برای مسیر شروع. | برای اولین پرواز کنترلشده استفاده کنید مگر حالت دیگری را قبلاً اعتبارسنجی کرده باشید. |
| Advanced | پروفایل کنترل پیشرفتهتر. | فقط پس از پایدارشدن ساخت و شناخت پاسخ کنترل استفاده شود. |
| Head Lock | کنترل وابسته به heading. | برای اولین Hover ساده خاموش بماند و بعداً جداگانه با ریسک پایین تست شود. |
| Takeoff / Landing | جریانهای کمکی وابسته به آمادهبودن altitude assist. | در اولین ساخت دستی بدون مسیر VL53L0X اعتبارسنجیشده روی آنها تکیه نکنید. |
# ترتیب ARM / DISARM
- 1
Drone درست و telemetry زنده را تأیید کنید
اتصال stale یا کنترلر ناشناس را ARM نکنید.
- 2
Throttle را روی حداقل قرار دهید
Firmware v1.0.0 برای ARM به throttle ≤ 1050 نیاز دارد.
- 3
ARM را بزنید و تأیید telemetry را صبر کنید
ARM موفق وارد ARMED-ready میشود؛ در throttle پایین موتورها باید خاموش بمانند.
- 4
پیش از لمس Drone، throttle را کم و DISARM کنید
DISARM صریح است. قبل از نزدیکشدن به موتور/ملخ، telemetry باید DISARMED را نشان دهد.
# تنظیم پیشنهادی برای اولین پرواز
برای اولین Hover دستی کنترلشده: Beginner را انتخاب کنید، Head Lock را خاموش بگذارید، مگر اینکه سنسور ارتفاع اختیاری قبلاً اعتبارسنجی شده باشد Takeoff/Landing کمکی را وارد مسیر نکنید و هر بار فقط یک متغیر کنترلی را تغییر دهید.